


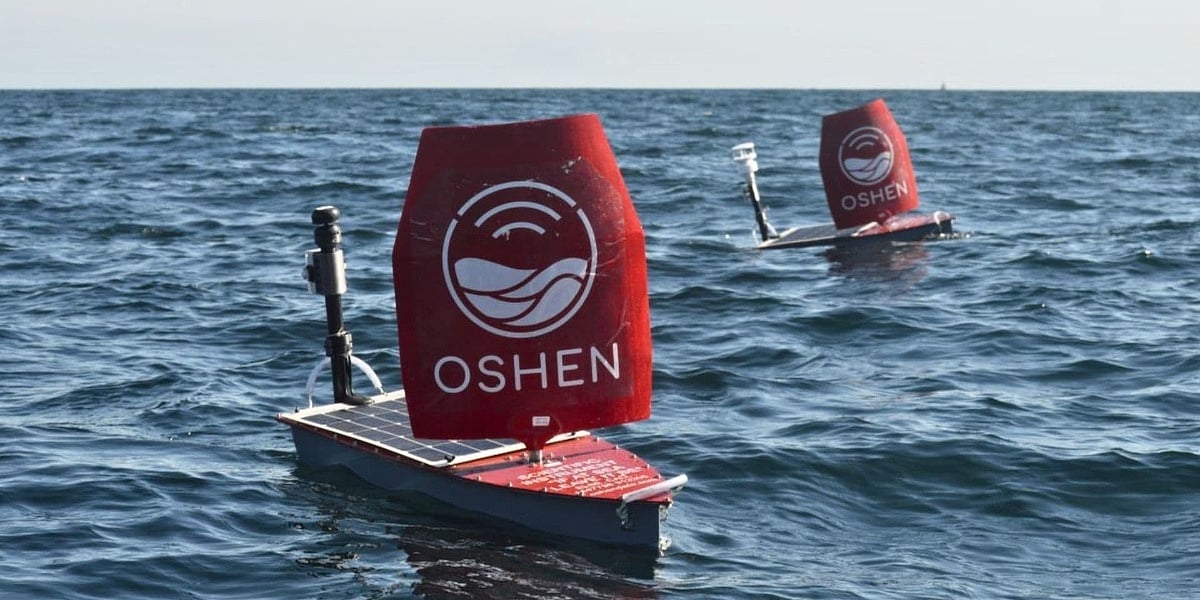
Oshen C-Star PC13 isplovio je s Gran Canarije 7. maja i potom stigao na Barbados 127 dana kasnije. Tokom plovidbe, maleno plovilo bez posade moralo je navigirati prometnim pomorskim rutama, promjenjivim vremenskim uslovima i valovima visokim oko devet metara, uključujući uslove povezane s tropskom olujom Dolly.
Ovaj podvig predstavlja prvo uspješno završavanje izazova Microtransat, autonomnog jedriličarskog izazova pokrenutog 2010. godine s ciljem razvoja robotskih plovila. Pravila takmičenja zahtijevaju da plovila pređu Atlantik bez vanjske pomoći ili ljudske intervencije u donošenju odluka nakon što započnu plovidbu.
PC13 je osmišljen oko naizgled jednostavne ideje: prepustiti vjetru da osigura najveći dio pogona, dok softver upravlja navigacijom.
Prije isplovljavanja, tačke rute programirane su u računar koji se nalazi u plovilu. Nakon toga je njegov autonomni navigacijski sistem određivao kako da dođe do njih kontinuiranom procjenom uslova, uključujući smjer i brzinu vjetra, morske struje i raspoloživu energiju baterije.
Plovilo ima potisnik na solarni pogon, koji mu može pomoći pri manevrisanju tokom slabog vjetra, ali pravila Microtransata zabranjivala su njegovu upotrebu tokom prelaska Atlantika. Zbog toga je PC13 uglavnom zavisio od svog jedra i sposobnosti da donosi dobre navigacijske odluke.
Prema izvještajima, ovo je bio treći Oshenov pokušaj. Njihov pokušaj iz 2023. godine završio je nakon otprilike 20 dana i svega 10 kilometara. Drugi pokušaj 2024. godine trajao je 277 dana, a plovilo je prešlo otprilike tri četvrtine Atlantika prije nego što su snažni valovi uništili jedro.
Ti neuspjesi pomogli su kompaniji da unaprijedi dizajn za duže misije. Tokom ovogodišnjeg prelaska Atlantika, PC13 je otprilike na polovini puta imao nepravilnosti u upravljanju, za koje Oshen vjeruje da su mogle biti uzrokovane prekomjernim trenjem na kormilu. Plovilo je na kraju samo riješilo problem i nastavilo prema Karibima.
Prelazak Atlantika je u konačnici bio demonstracija izdržljivosti, a ne brzine. Oshenova plovila C-Star prvenstveno su namijenjena kao autonomne senzorske platforme koje mogu raditi na mjestima gdje je postavljanje i održavanje konvencionalne opreme za nadzor otežano.
Plovila mogu prikupljati podatke poput temperature površine mora, temperature zraka, atmosferskog pritiska, vlažnosti, saliniteta i gustine vode. To bi flote relativno jeftinih autonomnih plovila moglo učiniti korisnim za izgradnju kontinuiranih skupova podataka iz dijelova okeana koji su danas nedovoljno praćeni.
Oshen je koncept već demonstrirao u ekstremnim uslovima. Godine 2025. jedno od njegovih plovila C-Star poslano je u uragan Humberto u blizini Američkih Djevičanskih Otoka za potrebe Nacionalne uprave za okeane i atmosferu (NOAA) te je preživjelo nekoliko sati unutar oka oluje, istovremeno odašiljući podatke o okolini.
Kompanija sada želi preći s pojedinačnih plovila na autonomne konstelacije. Navodi da se plovila C-Star već koriste na Karibima za praćenje uragana te da planira veću flotu za praćenje klime u sjevernom Atlantiku.
Takav pristup bi autonomne čamce jednog dana mogao pretvoriti u nešto nalik distribuiranoj mreži plutajućih meteoroloških stanica, koje kontinuirano prikupljaju podatke bez potrebe da plovilo s posadom ostaje na moru.
Ista izdržljivost mogla bi imati primjenu i izvan nauke o okolišu. Oshen je saopćio da bi budući C-Star modeli mogli nositi hidrofone za osluškivanje aktivnosti pod vodom. Istovremeno, njihov autonomni rad i sposobnost da dugo ostanu na moru mogli bi pomoći u praćenju ilegalnog ribolova ili plovila koja pokušavaju djelovati bez odašiljanja svojih pozicija.
Uspjeh u izazovu Microtransat predstavlja više od toga da je maleno plovilo završilo veoma dugo putovanje. On pokazuje da autonomna površinska plovila sada mogu kombinovati pogon iz obnovljivih izvora energije, senzore ugrađene u plovilo i navigacijski softver kako bi mjesecima samostalno funkcionisala.
Za istraživače okeana to bi moglo značiti dostupnost kontinuiranijih podataka. Za pomorske operatere to bi jednog dana moglo značiti mnogo veću mrežu malih robotskih plovila koja nadziru dijelove okeana čije je praćenje i dalje teško i skupo.
